
仓储物流解决方案
从货架到分拣口,移动抓取与数据采集协同作业
行业背景
仓储与分拨中心的痛点是环节多、交接频、数据必须准。
反复取放
人员要在货架、周转箱与分拣口之间反复取放,体力与工时消耗大。
账实容易不符
每次取放都要确认,漏扫错扫直接导致账实不符。
节拍波动大
大促与旺季节拍成倍变化,临时用工培训成本高。
通道狭窄且人机混行
货架间距有限,人员与设备在同一条通道作业。
方案概述
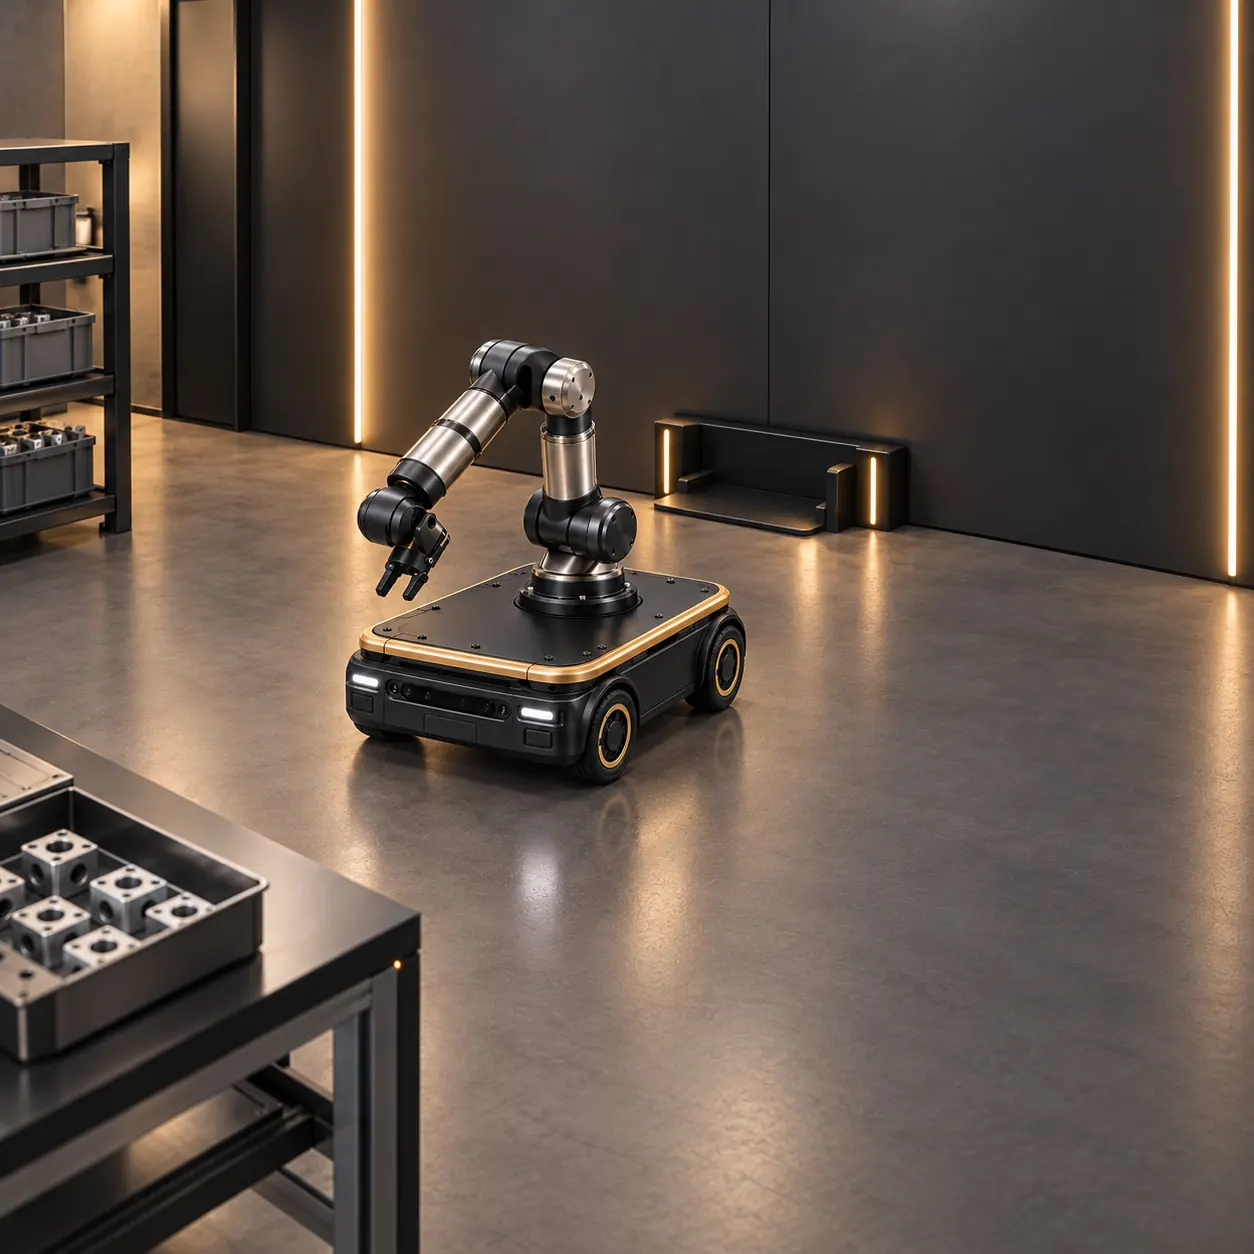
抓取式机器人以通用化移动底盘配合 6 自由度协作机械臂完成移动抓取与分拣辅助,额定负载 5kg、峰值 8kg,工作半径约 900mm;机械臂、夹爪与视觉按项目选型,可对接仓储与订单系统。
工业扫码枪承担数据采集与任务确认,5000mAh 可更换电池支持约 12,000 次扫描,IP67 防护与 2.0m 跌落承受适应仓库环境;搬运外骨骼可在装卸与人工搬运环节提供助力,形成机器搬运与人工辅助的组合。
方案优势
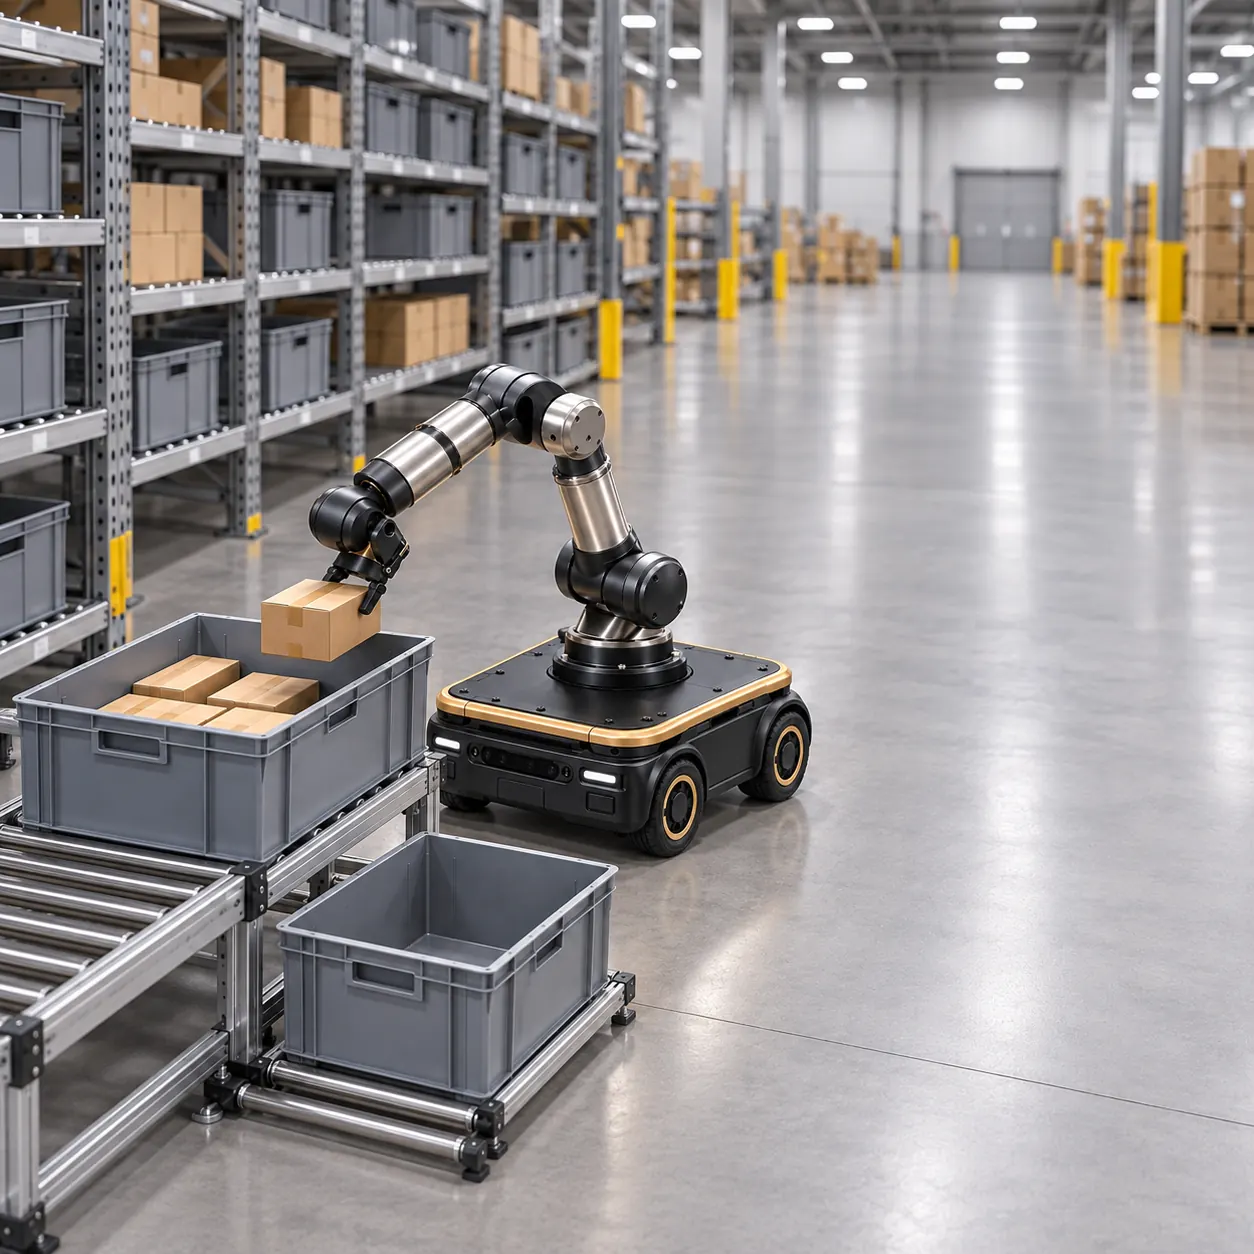
移动抓取 取放一体
通用底盘配合 6 自由度协作臂,额定 5kg、峰值 8kg,工作半径约 900mm。
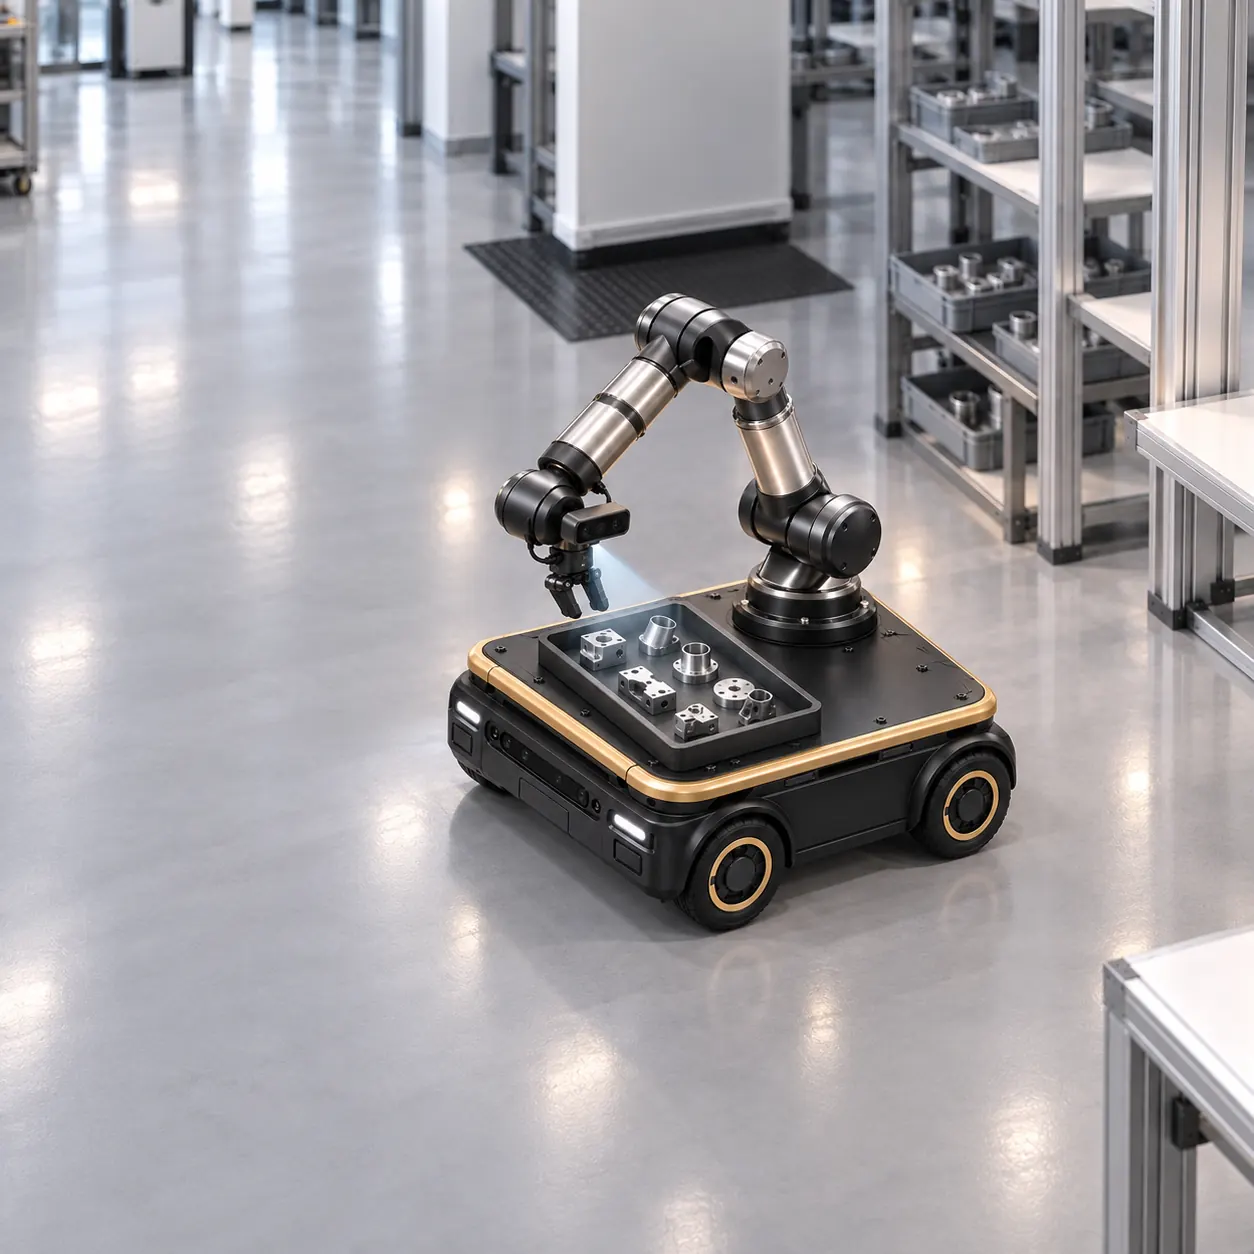
视觉引导 抓取更稳
RGB-D 视觉配合姿态识别,适应摆放不规整的物料。
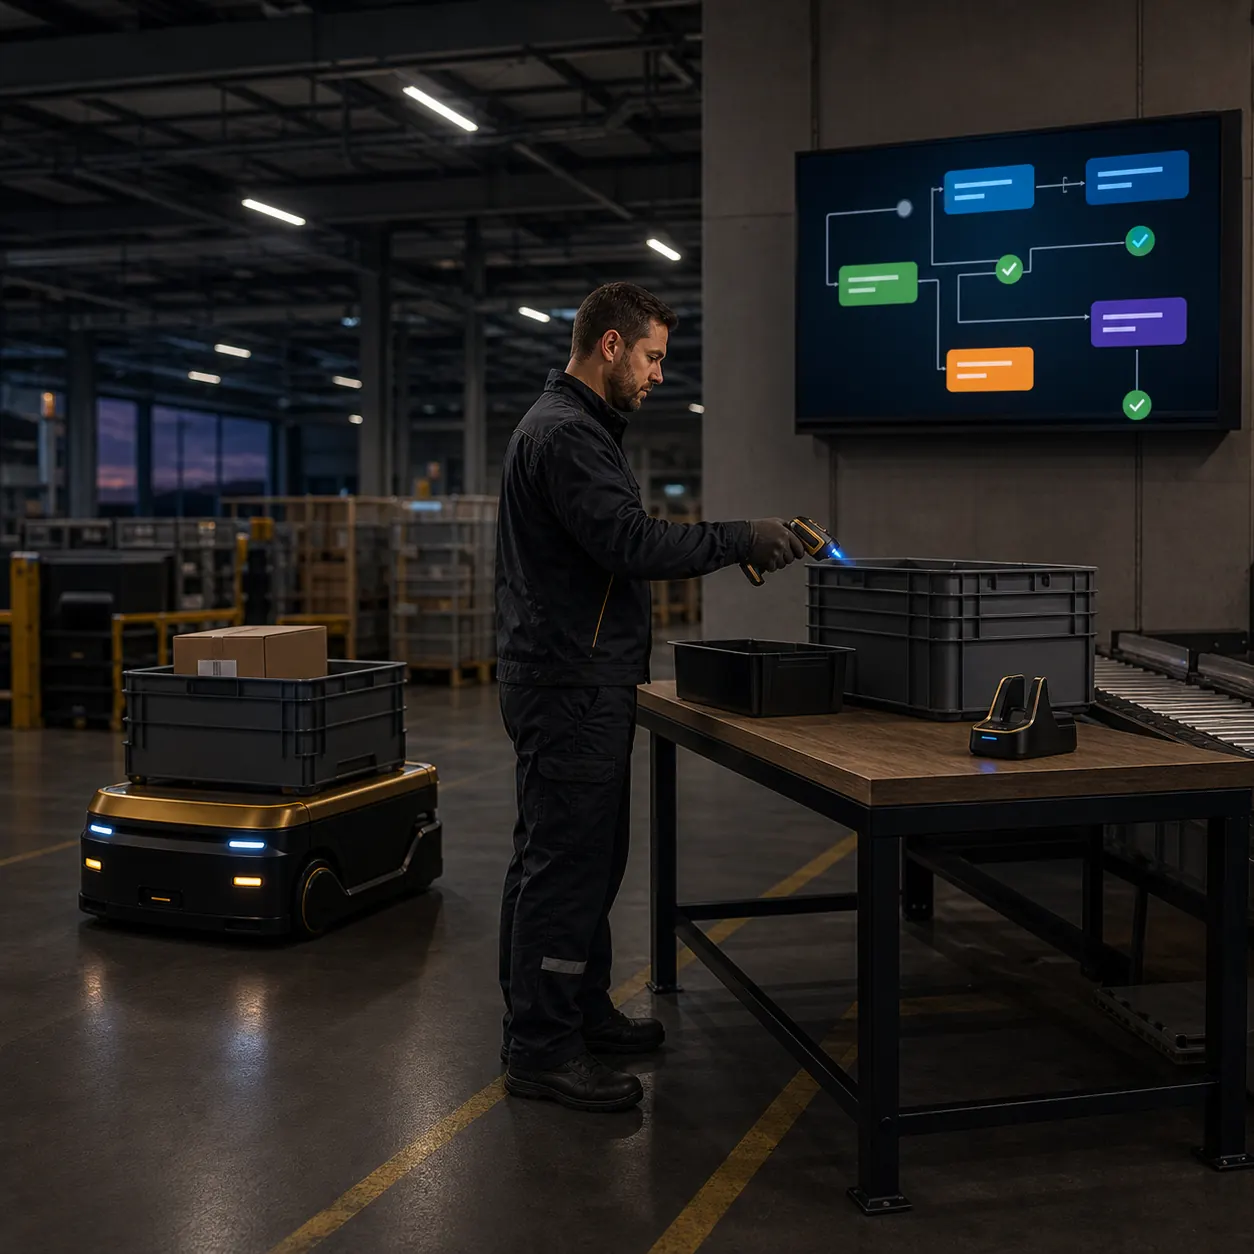
扫码采集 账实一致
一维码、二维码与破损码识读,出入库确认同步系统。
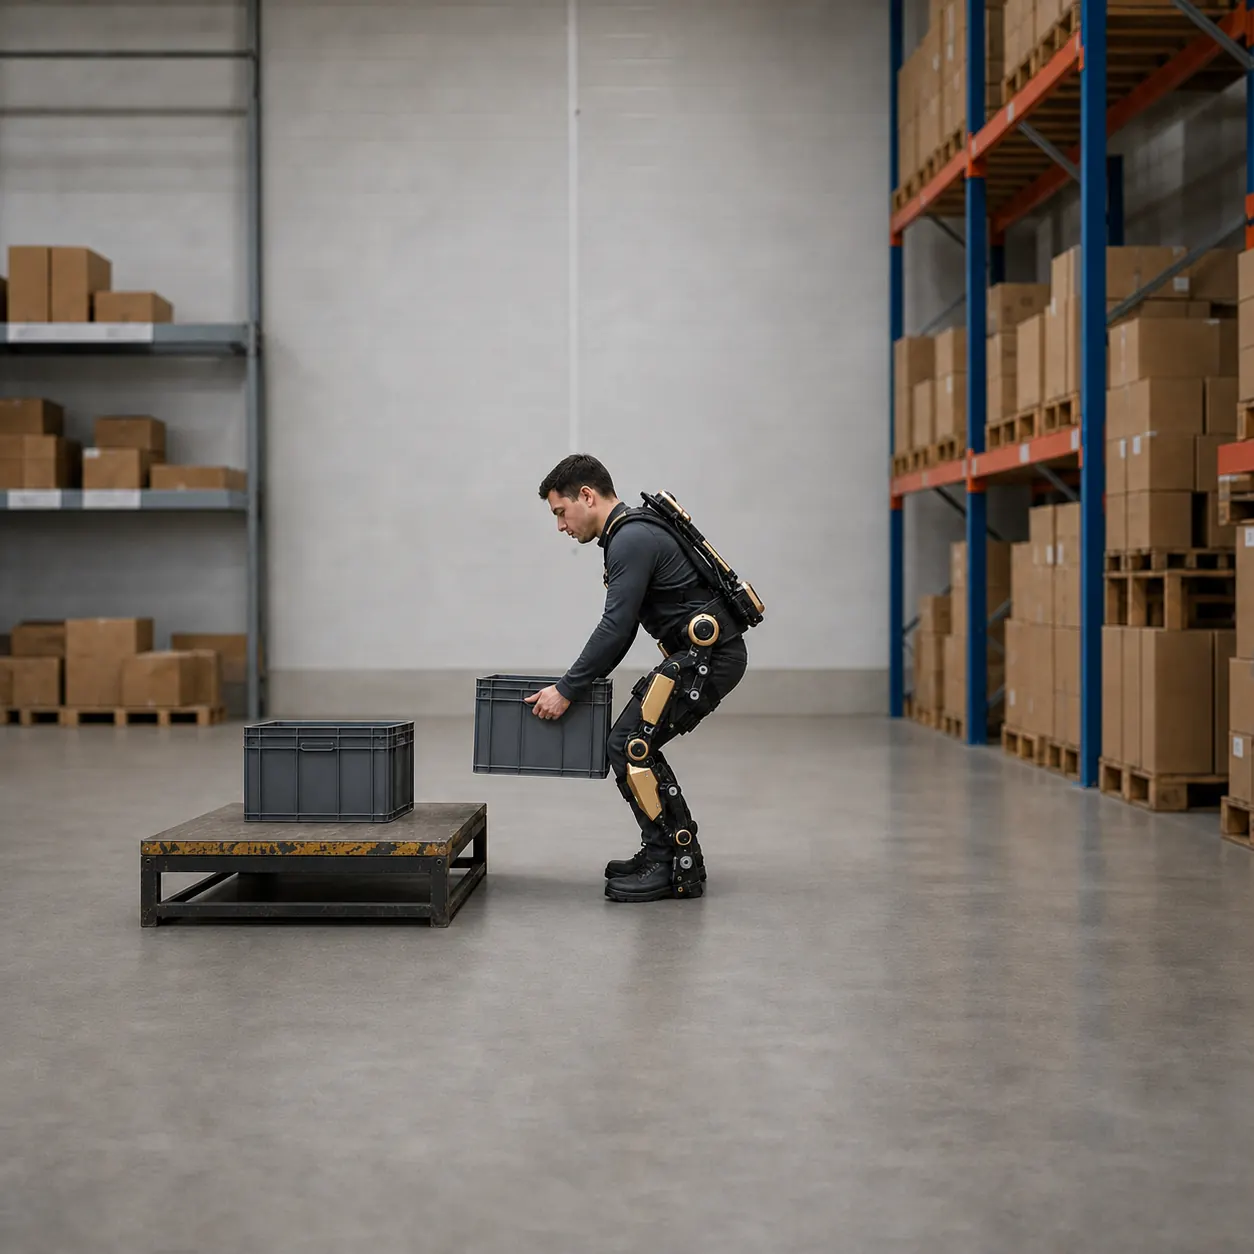
外骨骼辅助人工装卸
腰背与髋部协同助力,多档助力等级。
自动回充 连续作业
低电量自动回充,补能后继续未完成任务。
适用场景与部署方式
典型场景
料箱与单件分拣、线边配送、出入库确认、装卸与人工搬运辅助。
部署方式
按库区通道与货架间距配置路线;分拣口与缓存位设置交接点;充电位靠近作业区。
系统对接
可对接 WMS、订单与调度系统;机械臂与夹爪按物料形态选型。
物料形态与节拍决定机械臂与夹爪选型,我们可以按你的库区情况给出配置方案。